01GATE CHARGE
게이트 전하와 전환 속도
작은 게이트 전하는 빠른 전환과 게이트 구동 손실 저감에 유리합니다.
실제 전환 속도는 소자 특성·드라이버·배선의 기생 성분에 따라 달라집니다.
게이트 구동 원리 · TI (새 탭에서 열림)고효율 구동을 위한
GaN 인버터 설계.
PMSM·BLDC 모터용 GaN HEMT 인버터를 개발합니다. 전력 손실, 냉각 조건, 전류 제어를 함께 검토하며 효율과 출력 향상을 목표로 설계합니다.
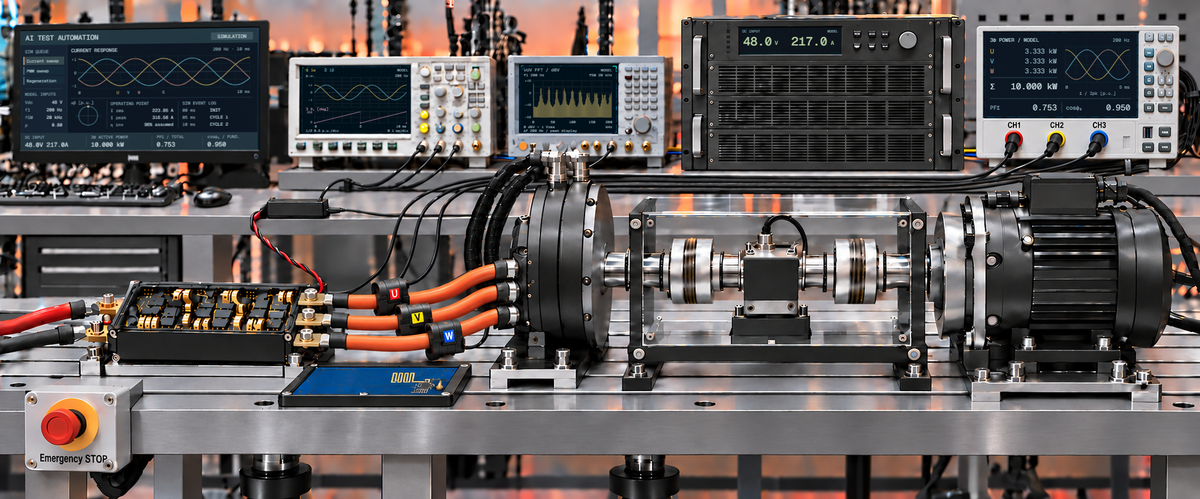
MAX 80 V DC250 A rms · 상전류
위치 피드백 옵션 · 설계 검토 대상
소자 특성과 운전 조건을 기준으로
전력단, 냉각 구조, 제어 요구를
검토합니다.
다음은 설계 원리와 검토 기준에 관한 설명입니다. 제품 시험 결과나 확정 사양과는 구분됩니다.
빠른 전환은 스위칭 손실을 줄이는 데 유리하지만, 전류 변화가 빠를수록 배선의 기생 인덕턴스에 의한 전압 오버슈트가 커질 수 있습니다. 소자 선택과 PCB 배치는 함께 검토해야 합니다.
게이트 전압과 구동 임피던스는 소자의 허용 조건에 맞춰 정합니다. 전력 루프, 게이트 루프, 전류 귀환 경로가 링잉·오동작·전자파 방출에 미치는 영향을 검토합니다.
설계 검토 항목
도통 손실과 스위칭 손실은 전력단의 주요 발열 원인입니다. 동작 전류·스위칭 주파수·소자 온도에 따른 손실을 산정하고, 소자에서 냉각계까지의 열 경로를 검토합니다.
연속 운전과 짧은 피크 부하에서는 열응답이 다릅니다. 피크 접합온도를 평가하려면 평균 손실과 정상 상태 열저항뿐 아니라 부하 지속시간·반복 주기·과도 열응답을 고려해야 합니다.
설계 검토 항목
단일 소자의 손실을 이해하기 위한 근사식입니다.
채널 도통 손실은 전류 실효값의 제곱과 온저항의 곱으로 근사합니다.
온저항이 일정할 때 도통 손실은 전류 실효값의 제곱에 비례합니다. Iᵣₘₛ는 소자 한 개의 온 상태 채널 전류를 전체 주기에서 평가한 실효값이며, 오프 구간은 0으로 둡니다. 모터 상전류 RMS나 온 구간만의 RMS와 구분하며, 이 값에 듀티를 다시 곱하지 않습니다. 실제 RDS(on)은 온도 등 동작 조건에 따라 달라집니다.
스위칭 전환 손실은 주파수와 켜짐·꺼짐 에너지 합의 곱으로 근사합니다.
Eon·Eoff가 일정하면 스위칭 주파수가 높을수록 전환 손실이 증가합니다. 이 식은 주기당 턴온·턴오프 한 쌍을 가정합니다. Eon·Eoff는 동작 전압·전류·게이트 구동 조건에 따라 달라집니다.
전체 인버터 손실은 별도 산정이 필요합니다. 손실 항목의 측정 범위를 확인해 누락과 중복을 피해야 합니다.
모터 제어와 과전류 보호에는 적절한 시점의 전류 정보가 필요합니다. 스위칭 직후의 잡음과 신호 안정화 시간, 센서 위치, PWM 타이밍과 ADC 지연을 검토해 유효한 측정 구간을 정합니다.
같은 하프브리지의 상·하단 스위치가 동시에 도통하지 않도록 데드타임을 설정합니다. 이 시간은 역방향 도통 손실에도 영향을 주므로, 게이트 구동 지연과 스위칭 시점을 함께 검토합니다. 고장 감지부터 차단까지의 응답도 별도로 확인합니다.
설계 검토 항목
FROM DC POWER TO MOTOR DRIVE
인버터는 DC 전원을 스위칭해 모터에 인가할 전압을 만듭니다. 전류 측정과 모터 피드백을 바탕으로 제어·보호 조건을 검토합니다.
개념적 에너지 흐름 · 실제 제품 구성이나 사양을 나타내지 않습니다.
WHY GaN / BEYOND THE DEVICE
게이트 전하, 역방향 도통, 스위칭 주파수는 전력단의 손실과 동작 특성에 영향을 줍니다. 소자 특성과 회로 조건을 함께 확인해야 하는 이유입니다.
작은 게이트 전하는 빠른 전환과 게이트 구동 손실 저감에 유리합니다.
실제 전환 속도는 소자 특성·드라이버·배선의 기생 성분에 따라 달라집니다.
게이트 구동 원리 · TI (새 탭에서 열림)증가형(e-mode) GaN에는 p–n 바디다이오드에 의한 역회복 전하가 없습니다.
역방향 도통과 출력 커패시턴스의 충방전 전류는 발생합니다. 데드타임 중의 전압 강하와 도통 시간, 커패시턴스 충방전 손실은 각각 검토해야 합니다.
GaN 역방향 도통 · TI (새 탭에서 열림)빠른 전환은 스위칭 주파수 선택의 여지를 넓힙니다.
주파수 증가에 따른 전환·구동 손실과 전류 리플, 전자파 영향을 함께 검토합니다. 출력 커패시턴스의 충방전과 관련 손실도 회로·스위칭 조건에 따라 달라집니다.
GaN 손실 메커니즘 · TI (새 탭에서 열림)ENGINEERING / LOSS & HEAT
반도체의 도통·스위칭 손실과 자성부품의 코어·권선 손실을 비교하고, 발생한 열이 냉각계로 전달되는 경로를 살펴봅니다.
LOSS ATLAS / DEVICE TO SYSTEM
도통·스위칭·자성부품의 손실 모델을 비교하고, 인버터 총손실을 계산할 때 필요한 합산 범위와 조건을 살펴봅니다.
손실 합산 경계는 인버터 전체입니다. 자성부품 손실 항은 인버터 내부에 실제로 존재하는 인덕터·변압기에만 적용합니다. 모터의 철손·동손은 인버터 손실과 구분합니다. 각 항의 시간 구간과 측정 경계를 맞춰 중복 합산을 피합니다.
j: 반도체 소자 · m: 자성부품 · cond: 온 상태 도통 · sw: 전환 · rev: 별도 역도통 · core/cu: 코어/권선 · aux: 앞 항에 포함하지 않은 구동·제어·보조전원 손실 · other: 커패시터·배선 등 나머지 손실
CONDUCTION / SENSITIVITY
GaN 도통손실은 전류 파형과 통전 구간, 접합온도, 게이트 구동 조건, 직전 전압 스트레스에 따라 달라집니다. I²R 모델을 적용할 때도 이러한 조건을 확인해야 합니다.
저항성 온 상태에서 RDS(on)을 Tj, VGS, 소자 전류 i와 전기적 스트레스·회복 이력 h에 따른 유효 온저항으로 둡니다. g(t)는 온 상태 채널 도통 구간에서 1, 그 밖에서 0인 구간 선택 함수입니다. 스위칭 전환 구간과 오프 상태 역도통 구간은 분리합니다.
GaN의 동적 온저항은 DC 측정값과 다를 수 있습니다. 오프 상태 전압, 지속시간, 스위칭 조건 및 관측 시점을 맞춘 특성화가 필요합니다. 그래프는 이 의존성을 제거한 제한적 I²R 예시입니다.
Tobs [s]: 평균화 구간 · i [A]: 소자 전류 · RDS(on) [Ω] · Tj: 접합온도 · VGS [V] · g: 무차원. 온저항 일정 시 I²rms,on = (1/Tobs)∫g(t)i²(t)dt이며, 오프 구간을 0으로 둔 전체 구간 RMS입니다. 통전 비율이 이미 포함되므로 듀티비를 다시 곱하지 않으며, 모터 상전류 RMS를 그대로 대입하지 않습니다.
SWITCHING / SENSITIVITY
스위칭 손실은 주파수 하나로 결정되지 않습니다. 각 소자가 전환될 때의 전압·전류·온도, 구동 조건과 기생 성분을 함께 평가합니다.
관측 구간의 모든 소자 j와 전환 사건 k를 합산합니다. Eon,k·Eoff,k는 각 운전점에서 정의한 손실 에너지입니다. 단자 적분 ∫vDS iD dt는 저장·회수 에너지와 측정 경계를 검토한 뒤 발열 손실과 연결합니다.
E = E(VDS, ID, Tj, VGS, Rg, 기생 성분, 전환 방식). 전압·전류 프로브의 시간 정렬과 적분 구간을 맞추고, 실제 회로의 하드/소프트 스위칭 조건을 반영해야 합니다.
데드타임 중 역도통은 별도 전압강하·전류·지속시간으로 평가할 수 있습니다. e-mode GaN HEMT 자체의 p–n 바디 다이오드 역회복이 없다는 사실이 역도통·출력 커패시턴스 관련 손실까지 0이라는 뜻은 아닙니다. 캐스코드·외부 다이오드는 별도 검토하며, 이미 Eon/Eoff에 포함한 항은 다시 더하지 않습니다.
Tobs [s] · E [J] · P [W] · fsw [Hz]. 단일 소자에서 주기마다 켜짐·꺼짐이 한 번씩이고 운전점이 일정하면 Psw ≈ fsw(Eon + Eoff)로 줄어듭니다. Ωrev,j는 온 상태 g(t) 및 전환 에너지 구간에서 제외한 소자 j의 게이트 오프 역도통 구간입니다.
MAGNETIC / SENSITIVITY
자성부품의 손실은 코어 손실과 권선 손실의 합입니다. 코어 손실은 자속밀도 파형 B(t)에, 권선 손실은 DC·고조파 전류와 주파수별 저항에 따라 달라집니다.
정현파 Steinmetz 식의 k·α·β는 재료·온도 및 곡선 적합에 사용한 주파수·자속 범위에 의존합니다. 여기서 Bpk는 DC 바이어스가 없는 정현파의 피크이며 ΔB = 2Bpk입니다. PWM 자속 파형에는 단순히 스위칭 주파수를 대입하지 않고, 실제 B(t)의 기울기와 자속 변화를 사용합니다.
이 iGSE는 단일 폐루프 자속 주기의 표현입니다. ΔB는 그 루프의 피크 대 피크 자속밀도이고, TB는 주기입니다. ki는 해당 Steinmetz 규약으로 변환한 계수로서 k와 같지 않습니다. 복수 루프는 주루프와 부루프를 분리한 뒤 모든 루프의 손실 에너지를 합하고 전체 관측 주기로 나눕니다.
DC 바이어스, 온도, 자화 휴지 구간의 완화 효과, 국부 자속 집중은 기본 iGSE만으로 일반적으로 해결되지 않습니다. 적용 재료·파형 범위의 측정과 필요 시 확장 모델로 검토합니다. iGSE로 얻은 총 코어 손실에 히스테리시스·와전류 등의 분해 모델 값을 다시 더하지 않습니다.
권선은 선형 주기 정상상태에서 각 고조파의 RMS 전류와 AC 저항으로 계산합니다. Rac는 주어진 권선·귀환 자기장 조건의 전체 저항이며 DC 저항과 표피·근접 효과를 포함합니다. 다권선의 상대 위상이나 공극 주변의 자속 퍼짐이 중요하면 해당 자기장 분포 또는 저항 행렬을 사용합니다. Rdc·Irms,total²를 다시 더하지 않습니다.
pcore [W/m³] · Vcore [m³] · Pcore [W] · B, ΔB [T] · TB [s] · α, β: 무차원 · k, ki [W·m−3·sα·T−β]. 이 계수의 수치는 f [Hz], B [T], pcore [W/m³] 단위 규약에 맞춰야 합니다. In,rms [A], Rac [Ω], f, f0 [Hz]. f0는 권선 전류 파형의 기본 주파수, n은 양의 정수이며 권선식의 T는 저항 데이터와 같은 기준의 온도입니다. 표피 깊이 δskin [m]는 균질한 도체의 고전 근사이며 μ [H/m], σ [S/m]입니다. Vcore·pcore는 손실밀도를 공간적으로 균일하게 보는 근사입니다.
세 그래프의 기준 손실은 서로 다릅니다. 정규화 곡선을 더해 총손실·효율을 계산할 수 없습니다. 실제 손실 예측에는 소자·자성재료·권선·운전점 데이터를 넣어야 합니다.
소자에서 발생한 열은 패키지·PCB·방열 구조의 열전달 경로를 통해 냉각계로 전달됩니다. 접합온도를 평가할 때는 손실 전력, 열저항, 주변 공기 또는 냉각 매체의 온도를 고려합니다.
정상상태에서 단일 소자의 손실 Ploss [W]가 하나의 등가 경로로 전달되는 근사입니다. ΔT [K]는 접합과 주변 공기 또는 냉각 매체의 온도차이며, Rθ [K/W]는 같은 두 지점 사이의 등가 열저항입니다. 인버터 총손실을 소자 하나의 Rθ에 곱하지 않습니다. 여러 열원의 상호 가열, 병렬 열전달 경로와 과도 응답은 별도로 평가합니다.
개념 관계 · 실제 제품 측정값 아님
정상상태 열저항과 온도 상승 · Infineon (PDF, 6쪽) (새 창)HEAT TRANSFER / FROM MATERIAL TO SYSTEM
손실 전력은 열원이고, 접합온도는 열이 빠져나가는 경로와 냉각 경계의 결과입니다. 재료 내부의 전도, 접촉면의 온도차, 표면에서 유체로의 대류를 연결하면 온도 상승을 계산할 수 있습니다.
균질한 평판의 두께 방향으로 열이 흐르면, 두꺼울수록 열저항이 커지고 열전도율과 단면적이 클수록 작아집니다.
정상상태·1차원 전도, 일정한 k·A, 내부 발열이 없는 층. L은 두께 [m], k는 열전도율 [W/(m·K)], A는 열흐름에 수직인 단면적 [m²]입니다. Q̇는 열전달률 [W], R은 열저항 [K/W]입니다.
표면의 거칠기와 평탄도, 체결 압력은 실제 열접촉을 바꿉니다. 열 계면 재료(TIM) 내부의 전도 저항과 양면 접촉 저항은 서로 다른 항입니다.
hc는 면적당 접촉 열전달계수 [W/(m²·K)], Act는 그 계수를 적용하는 접촉면적 [m²]입니다. 이미 접촉 효과를 포함한 실측 TIM 열저항에는 같은 접촉 저항을 다시 더하지 않습니다.
표면과 유체의 온도차가 열전달을 구동합니다. h는 유체의 물성, 유속, 유로 형상과 유동 상태에 따라 달라집니다.
h [W/(m²·K)], 대표 표면 온도, 평균 유체 온도를 이용한 집중정수 근사입니다. 유체와 접촉하는 면적 Awet [m²]는 TIM의 접촉 면적과 구분합니다.
복사는 절대온도의 네제곱 차에 따라 달라집니다. 동일한 표면에서 대류와 복사가 함께 일어나면 두 열전달률을 합산합니다.
표면보다 충분히 큰 등온 주변으로만 복사하는 등온 회색 확산 표면, 형상계수 1, 비참여 매질을 가정합니다. Arad는 복사 면적 [m²], ε는 방사율, Ts·Tsur는 반드시 K, σ ≈ 5.6704 × 10⁻⁸ W/(m²·K⁴)입니다.
냉각수가 흡수하는 순 열전달률은 질량유량과 온도 상승으로 연결됩니다. 동일한 흡수 열전달률에서 유량이 커지면 입·출구 온도차는 작아집니다.
단상 유체의 정상상태에서 cp 일정, 축일과 운동·위치에너지 변화 무시. ṁ [kg/s], cp [J/(kg·K)], Q̇coolant [W]이며, 이는 냉각수에 실제로 유입되는 순 열전달률입니다.
FIELD EQUATION → THERMAL CIRCUIT
전도·대류·복사 관계는 열확산 방정식의 내부 전달과 경계조건으로 연결됩니다. 이를 온도 노드와 열저항·열용량으로 축약하면 회로 형태의 열모델을 얻습니다.
ρ는 밀도 [kg/m³], cp는 비열 [J/(kg·K)], k는 등방성 열전도율 [W/(m·K)], q‴는 체적 발열률 [W/m³]입니다. 상변화와 열기계 결합을 제외한 고체에서, 단위 체적당 내부 에너지 증가율은 전도의 순 유입과 내부 발열의 합입니다.
q″ = −k∇T [W/m²]는 열유속입니다. 대류·복사는 표면 경계조건으로 연결하고, 접촉면에는 열유속에 따른 온도차를 둡니다. 초기 온도와 각 경계조건을 함께 지정합니다.
노드 내부의 온도와 ρcp를 균일한 값으로 근사하면 Cθ = ρcpV [J/K]이며 V는 노드의 체적 [m³]입니다. 손실 전력 P(t) [W] 중 경계로 빠져나가지 못한 부분이 내부 에너지를 증가시킵니다. Tb는 일정한 기준 경계 온도, t는 시간 [s]입니다.
Rθ·Cθ 일정, T(0) = Tb에서 일정한 Pstep을 가하면 아래 계단 응답을 얻습니다. τ = RθCθ [s]는 시정수이며, Cθ는 정상상태 온도 상승을 바꾸지 않습니다.
온도 분포가 크면 여러 노드로 나눕니다. 물리적 경로를 나타내는 RC 열 등가회로와 데이터에 맞춘 Foster 열 등가회로를 구분하며, Foster 내부 노드를 실제 적층면으로 해석하지 않습니다.
좌표변환, 전류 제어, 열응답의 모델과 가정.
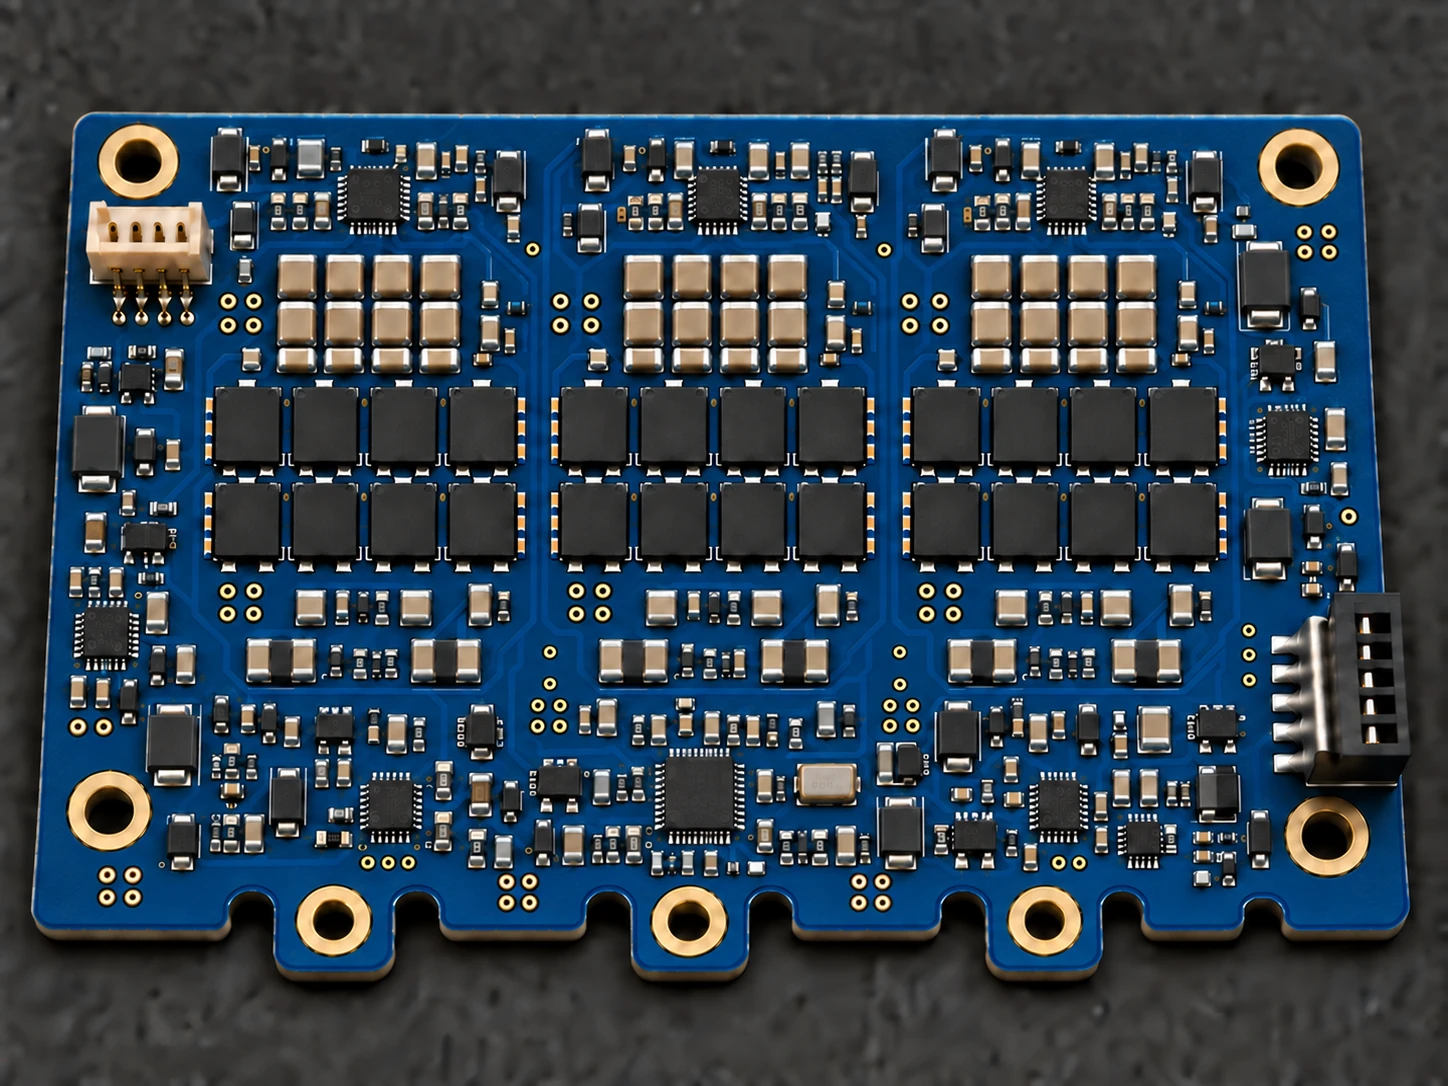
같은 루프의 반대 방향 전류 경로를 가깝게 겹치면 자기장의 일부가 상쇄되어 루프의 기생 인덕턴스가 줄어듭니다. 스위치 근처의 DC 링크 커패시터와 스위치 사이의 연결을 짧게 유지하고, 스위칭 노드의 기생 커패시턴스도 함께 고려합니다.
왕복 경로의 단면 원리도
EPC 전력 루프 배치 자료 (새 탭에서 열림)전원 전압과 모터 특성, 냉각 방식, 제어 요구를 검토해 인버터의 적용 범위와 개발 조건을 정합니다.
상세 사양은 아직 공개하지 않았습니다. 표시된 설계 목표는 시험으로 확인된 성능이나 확정 정격을 뜻하지 않습니다.
ENGINEERING THE NEXT DRIVE
전원과 모터 특성, 냉각 조건, 제어 요구를 설계 입력으로 삼습니다. 도통·스위칭 손실과 발열, 전류 측정의 제약을 검토해 효율·전력 밀도·제어 성능의 목표를 구체화합니다.
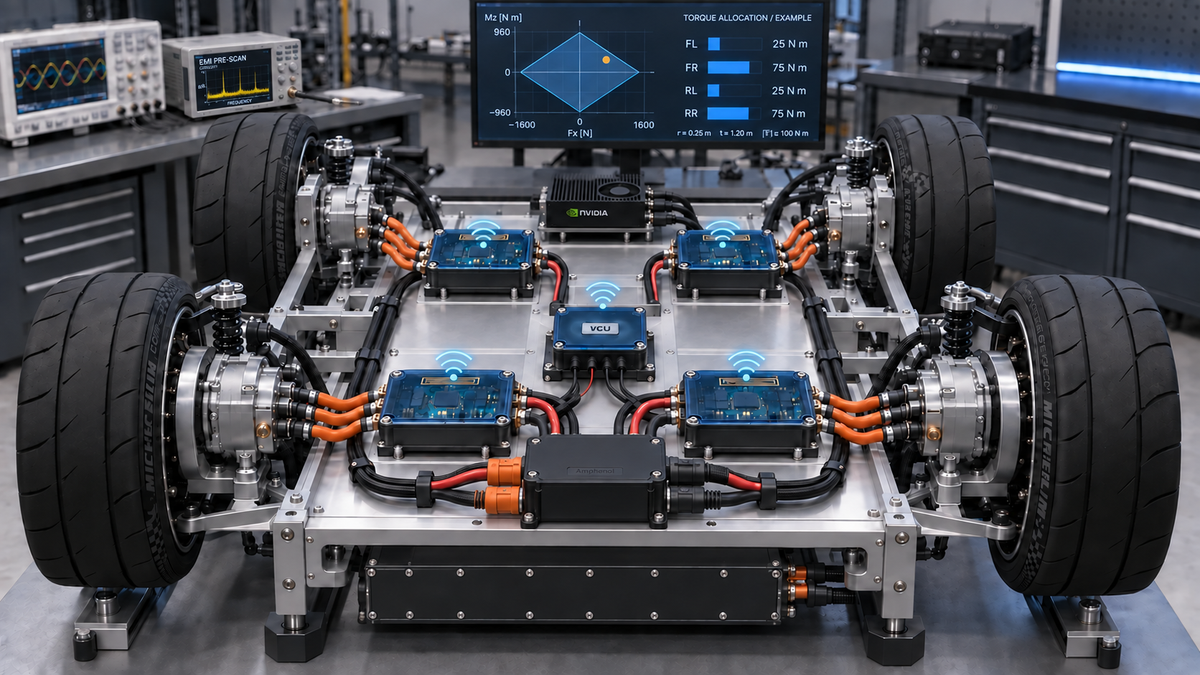 엔지니어링 콘셉트 이미지
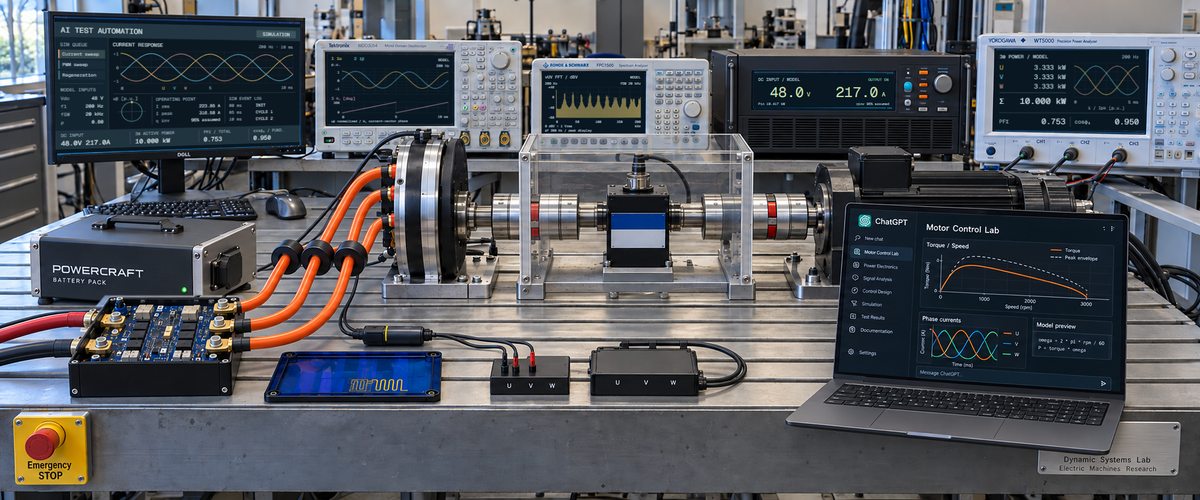 엔지니어링 콘셉트 이미지
개발 방향과 설계 검토 항목입니다. 상세 사양·지원 기능·평가 조건은 제품별로 협의하며, 성능은 해당 조건의 시험 결과로 확인해야 합니다.
CO-DEVELOPMENT / FROM IDEA TO DRIVE
효율·출력·설치 공간·운전 조건을 정리
전력·열·제어 요구를 검토해 개발 범위를 결정
평가 조건과 확인할 성능 지표를 함께 정의
FOUR-WHEEL CONTROL / DEVELOPMENT STUDY
힘과 모멘트 요구를 휠 토크로 나누고, 마찰 제약과 차량의 시간 응답을 차례로 살펴봅니다. 각 단계는 독립적인 입력과 모델 조건을 사용합니다.
01 / BASIC ALLOCATION
네 바퀴의 종방향 힘을 합하면 총 힘이 되고, 좌우 힘 차이는 요 모멘트를 만듭니다. 아래 정적 예제는 각 휠의 ±100 N·m 토크 제한으로 두 지령을 동시에 만족하는 배분 영역을 계산합니다.
각 슬라이더의 끝값은 다른 지령이 0일 때의 단독 최댓값입니다. 두 끝값을 동시에 달성할 수는 없습니다. 배분 가능 여부는 이 예제의 휠 토크 제한만 판단하며 타이어 접지력이나 실제 차량 성능을 보장하지 않습니다.
| 휠 위치 | 요구 토크 | 배분 토크 |
|---|---|---|
| FL전륜 좌측 | 25.0 | 25.0 |
| FR전륜 우측 | 75.0 | 75.0 |
| RL후륜 좌측 | 25.0 | 25.0 |
| RR후륜 우측 | 75.0 | 75.0 |
합성 결과: Fx = 800 N · Mz = 240 N·m. 최소 휠 토크 여유 25.0 N·m.
앞·뒤 윤거와 휠 반경이 같은 조건에서 좌·우 각각의 토크를 전·후륜에 같은 비율로 나눕니다. 두 지령을 만족하는 배분 중 토크 제곱합을 최소화하는 해이며, 전력 손실 최소화를 의미하지는 않습니다.
x는 전방, y는 좌측, z는 위쪽이며 양의 Mz는 위에서 보아 반시계 방향입니다. 토크는 휠단 기준이고 양의 토크는 전방 힘을 만듭니다. 음의 토크가 제동인지 역방향 구동인지는 휠 회전 방향에 따라 달라집니다. 이 정적 배분 모델은 휠 회전 가속도와 구름 저항을 무시해 Fx,i = Ti/r로 두며, 타이어 마찰·횡력·하중 이동·속도별 모터 및 배터리 제약은 별도 차량 모델에서 다룹니다.
네 개의 GaN 인버터에 대한 토크 배분은 VCU에서 조정하고, 각 인버터의 전류 루프는 로컬에서 실행하는 구조를 검토합니다. NVIDIA GPU를 차량 모델 계산과 배분 알고리즘 연구에 활용하고, 무선으로 토크 지령과 운전 상태를 교환하는 개발 구상입니다. 토크 명령 전달 주기와 통신 장애 시 동작은 별도 설계 항목입니다.
03 / VEHICLE RESPONSE
같은 조향 입력에서 목표와 실제 요 레이트, 차체 궤적을 비교합니다. 속도·조향각·요구 구동력을 바꾸고, 휠별 마찰·토크 제한·구동 고장이 시간 응답에 미치는 영향을 살펴봅니다.
차량 요 응답을 준비합니다.
전기 포뮬러·물류 자동화·로봇 분야의
모터 특성과 운전 조건에 맞춰
인버터 요구를 검토합니다.
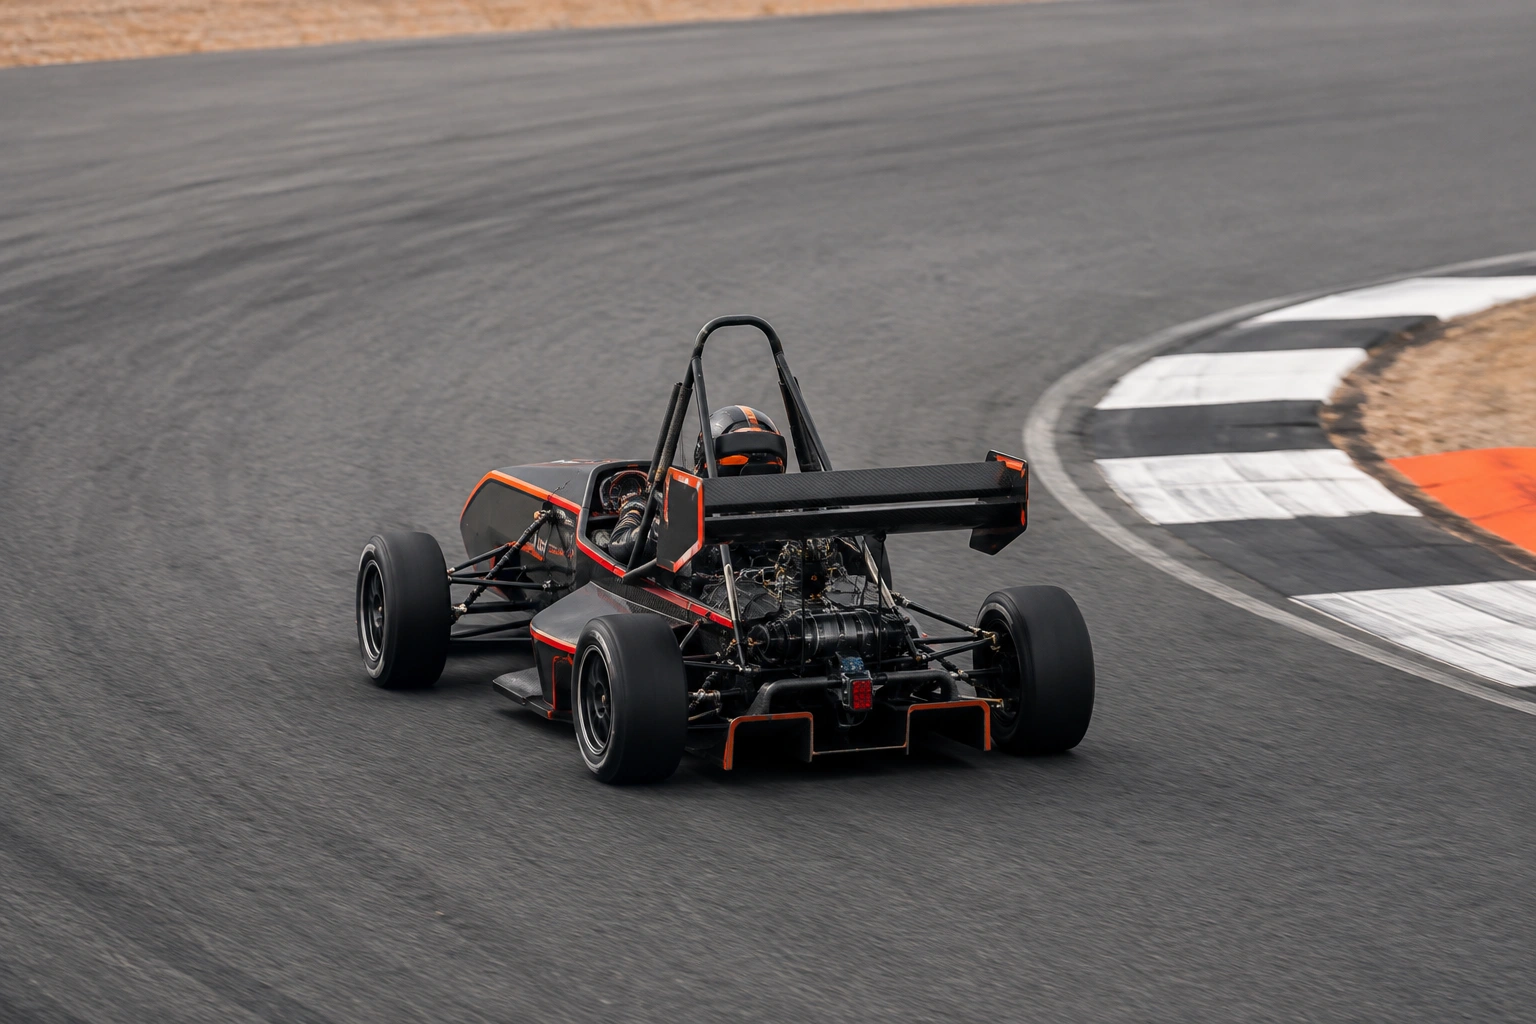 01E-MOTORSPORT
전기 포뮬러 구동 시스템.
학생 전기 포뮬러 프로젝트의 전원·모터·운전 조건을 확인하고, 인버터 적용과 기술 협력 범위를 협의합니다.
적용 검토 문의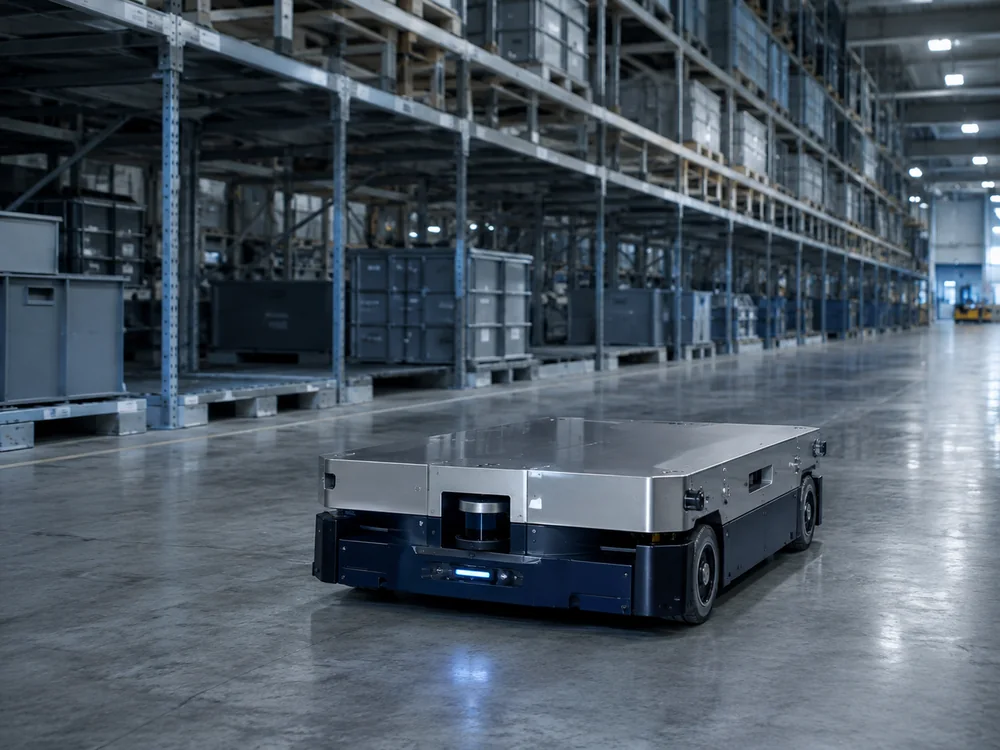 02AUTONOMOUS MOBILITY
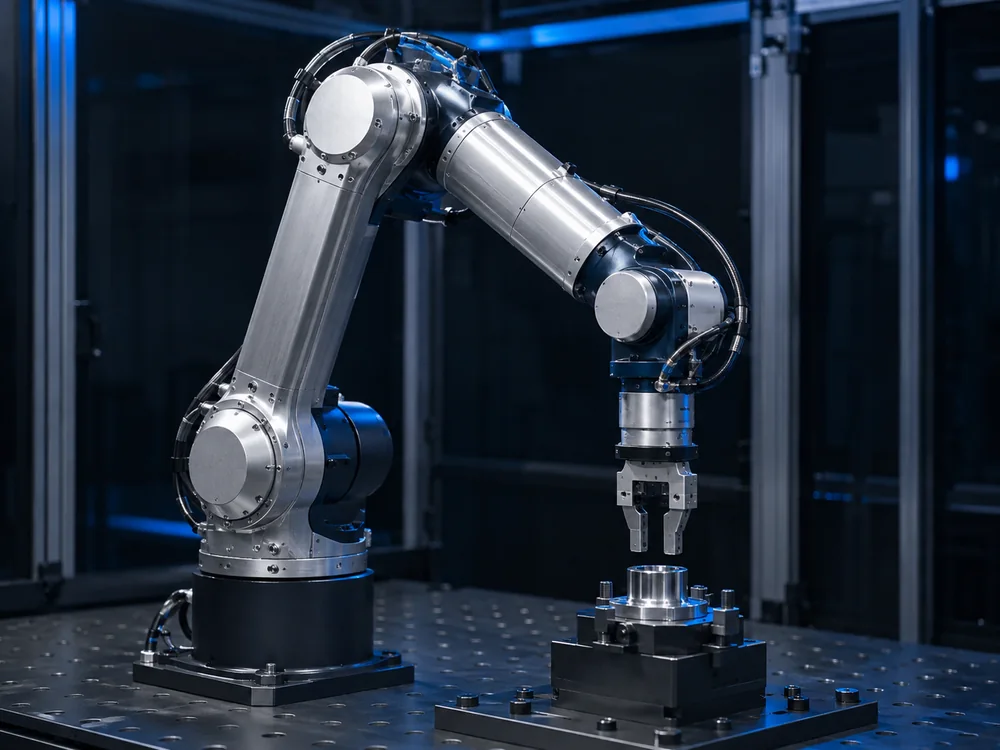 03ROBOTIC MOTION
PowerCraft의
GaN 인버터 개발 프로젝트.
PowerCraftMotion은 PowerCraft의 GaN HEMT 인버터 개발 프로젝트입니다. 적용 분야의 전원·모터·운전 요구를 정리하고, 필요한 기술 협력과 공동 개발을 추진합니다.
모터와 전원 정보, 운전 조건을 보내 주시면 적용 범위를 검토합니다.
02파트너십공동 개발 목표와 기술 범위, 역할 분담을 협의합니다.
03투자 문의기술 개발 계획과 사업화 방향에 관한 문의를 받습니다.
제품 적용 상담 · 공동 개발 · 투자 협력